TR-IMUシリーズ
概要
現行製品の共通特長
- ROS2などを用いたロボット開発に、高精度IMUセンサを手軽に活用できる開発ボードです。
- Cortex-M33マイコンを搭載し、オンボードで姿勢角を推定できます。姿勢角に加え、加速度・ジャイロセンサの値も出力できます。
- 姿勢角推定モード・生データ送信モードともに、1ms周期のバイナリ通信に対応しています。
- USB-C接続に対応し、ROS2用ドライバや各種サンプルのソースコードを公開しています。
- アナログ・デバイセズ株式会社の協力の下で開発しました。
ニュース
動画
姿勢角推定を行った際のデモ動画を下記に示します。推定された絶対姿勢角を、ROS2でデータを取得して、rvizに表示しています。
ロール、ピッチ、ヨー軸の角度推定テスト
ヨー軸の角度推定テスト
各製品の概要
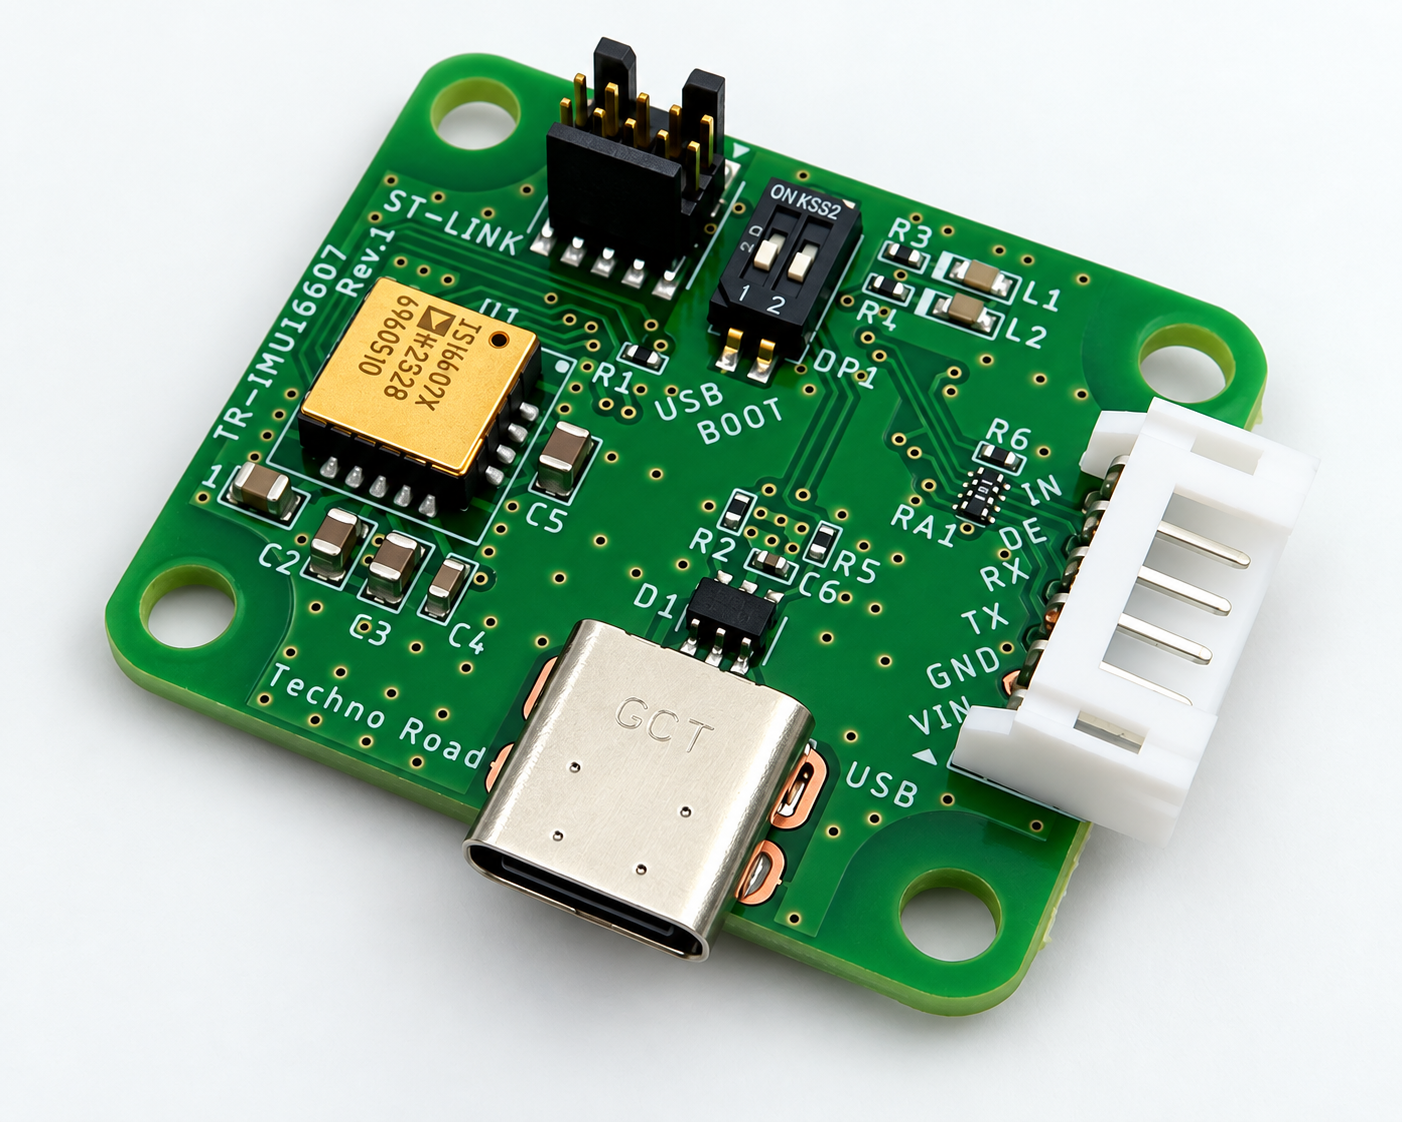
TR-IMU16607(ADIS16607-2搭載IMUボード)
|
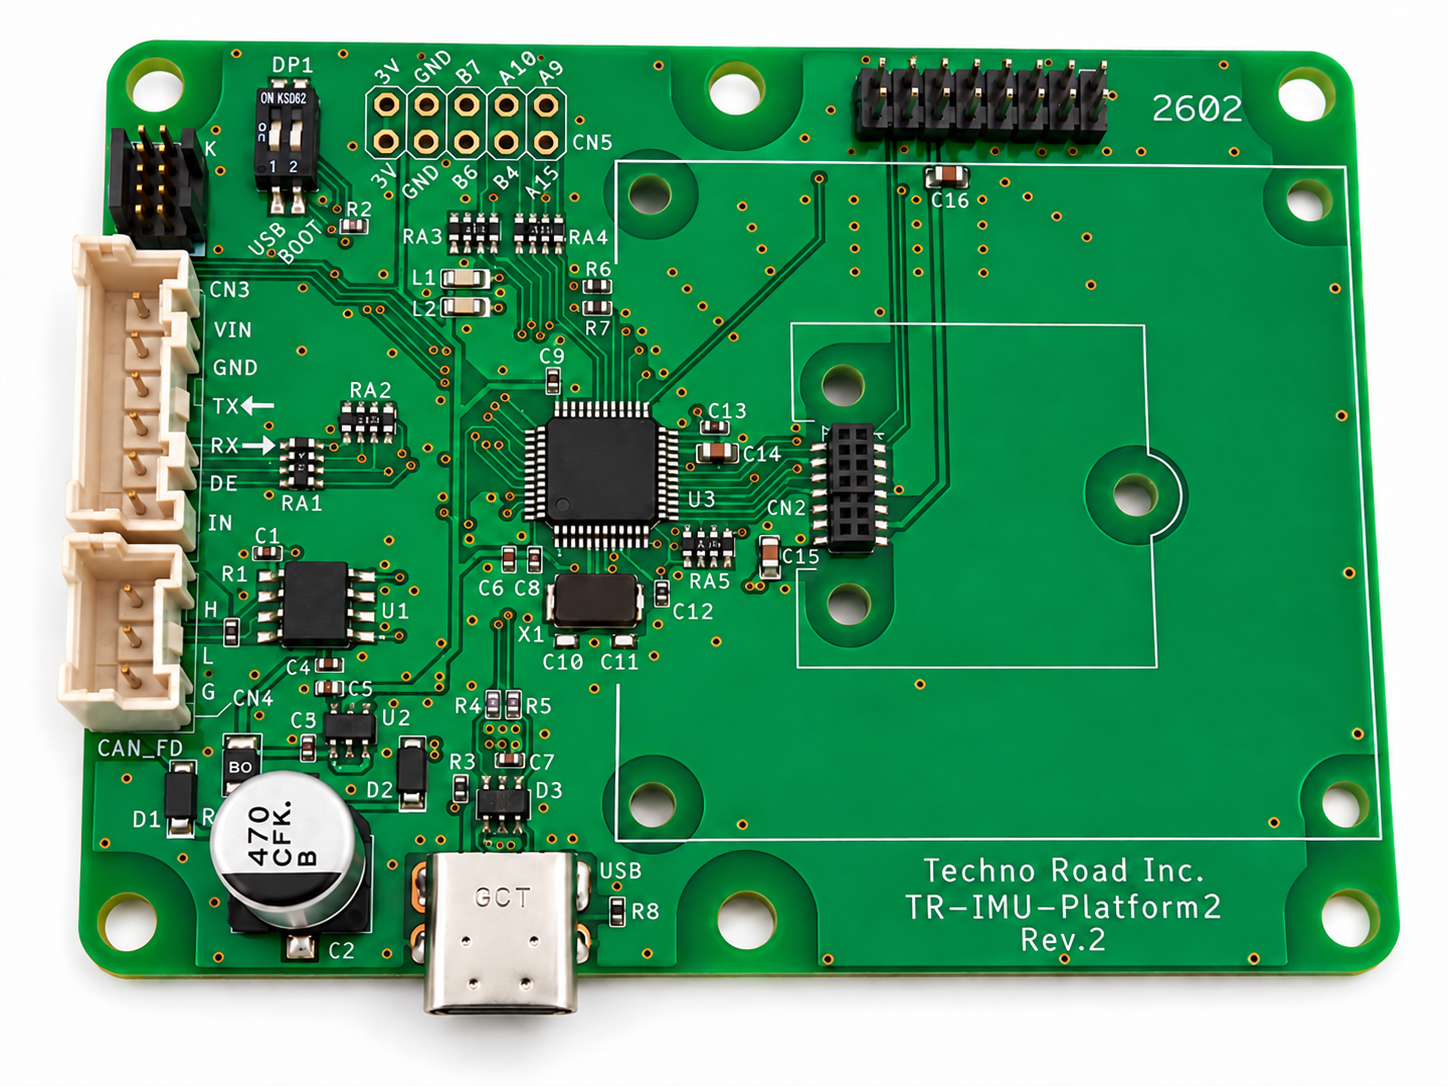
TR-IMU-Platform2(高精度IMU評価用マイコンボード)
|
導入・ご購入のご相談
新製品TR-IMU16607・TR-IMU-Platform2の価格・ご購入案内は、WebShopをご覧ください。導入についてのご相談は、お問い合わせ窓口へご連絡ください。
旧IMU Platform用の「1647X搭載キット」「Ethernet拡張キット」は、WebShopで引き続き販売しています。
販売終了製品
以下の製品は2026年10月1日をもって販売を終了しました。ご購入済みのお客様へのサポートと、マニュアル・ソースコードの公開は引き続き継続します。
上記のリンクから製品仕様・資料をご確認いただけます。
ロボット開発・製品導入に関するご相談を承っております
構想段階からのご相談やお見積りのご依頼もお気軽にお問い合わせください