TR-IMU16607
ADIS16607-2搭載IMUボード
株式会社テクノロードは、アナログ・デバイセズ株式会社の協力の下、ROS2を用いた開発者の皆様に、高精度IMUセンサ「ADIS16607-2」を手軽にお使いいただける基板を開発しました。
高性能IMUとマイコンを小型基板に搭載し、オンボードで姿勢角を推定。ROS2を使用した自律移動ロボットの姿勢推定に適しています。
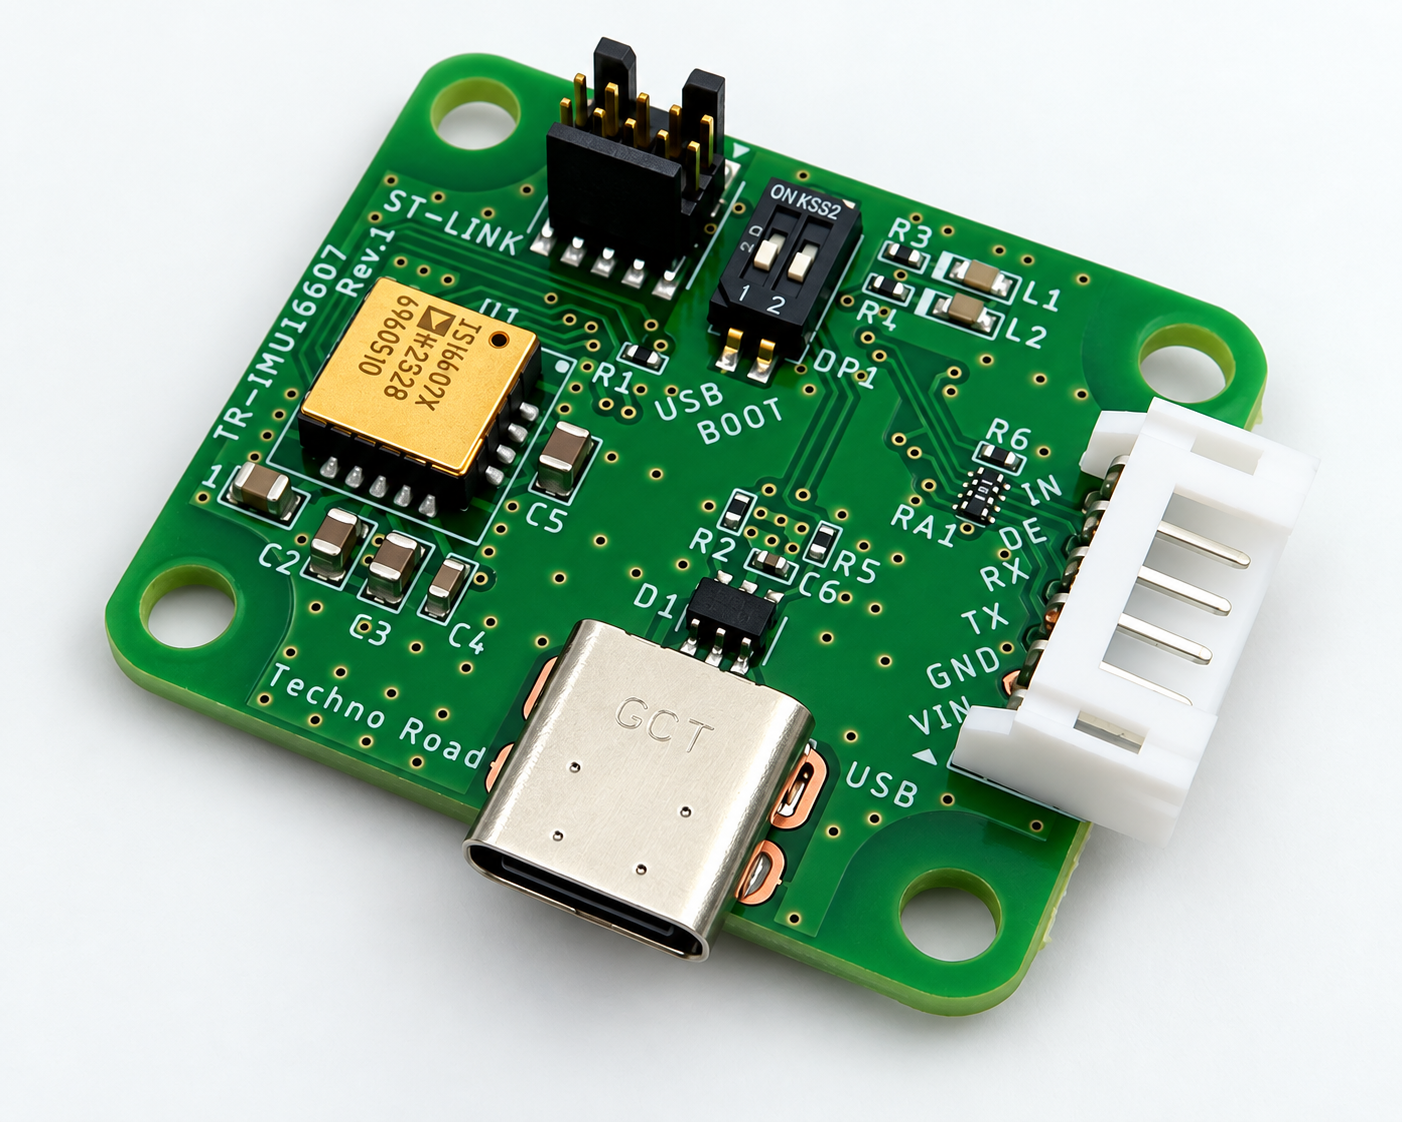
- データ通信周期1ms:姿勢角推定モード・生データ送信モードに対応
- 消費電力約0.2W:モジュールの発熱による温度ドリフトを抑制
- USB-C接続:35.0 × 9.5 × 30.0mmの小型ボード
製品の特長
校正済みの高性能IMUを搭載
アナログ・デバイセズ社製のADIS16607-2を搭載しています。IMUセンサは、同社の工場出荷時にバイアス、感度、軸間特性(Cross-axis)、温度特性などが校正されています。
オンボードで姿勢角を推定
制御マイコンにCortex-M33(STM32U535CCT6、160MHz、単精度FPU内蔵)を採用。マイコン上で姿勢角推定を行うアルゴリズムを搭載しています。姿勢角に加え、加速度やジャイロセンサの値も出力できます。
1ms周期でデータ通信
姿勢角推定モード・生データ送信モードともに、1ms周期のバイナリ通信に対応しています。旧製品TR-IMU16470/TR-IMU16475-2の10ms周期から、処理性能が向上しました。
ROS2対応・各種サンプルを公開
ROS2用のドライバとサンプルのソースコードをGitHubで公開しています。rvizなどで姿勢角の推定結果を確認できます。Windowsでの動作確認用C#サンプル、Pythonサンプルも公開しています。
低消費電力
消費電力は約0.2W。モジュール自体の発熱が少なく、発熱によるセンサの温度ドリフトを抑えられます。
小型・USB-C接続
外形寸法は35.0 × 9.5 × 30.0mm(W × H × D)。USB2.0(USB-Cコネクタ)に対応し、USBまたは外部からの電源供給で使用できます。
ソースコードを公開
ソースコードをGitHubで公開しています。弊社開発分はMITライセンスです。使用するライブラリのライセンスは各プロジェクトに従います。
製品仕様
IMUセンサの仕様
| 項目 | 仕様 |
|---|---|
| IMU型番 | アナログ・デバイセズ社製 ADIS16607-2 |
| ジャイロセンサ | 3軸デジタル・ジャイロセンサ レンジ:±480 °/sec バイアス安定度:2.3 °/hr 角度ランダムウォーク:0.19 °/√hr 速度ノイズ密度:0.0045 °/sec/√Hz |
| 加速度センサ | 3軸デジタル加速度センサ レンジ:±40 g 動作中のバイアス安定度:13 μg |
| 校正 | 感度、バイアス、軸アライメントなどを工場出荷時に補正済み (ADIS16607-2単体、アナログ・デバイセズ社出荷時) |
基板仕様
| 項目 | 仕様 |
|---|---|
| 型番 | TR-IMU16607 |
| 制御マイコン | Cortex-M33 32-bit(STM32U535CCT6) 単精度FPU内蔵、160MHz |
| データ通信周期 | 1ms(姿勢角推定モード、生データ送信モード) バイナリ通信 |
| インターフェース | USB2.0(USB-Cコネクタ) |
| 電源 | USB供給または外部供給 |
| 消費電力 | 約0.2W |
| 動作温度範囲 | 0℃~50℃ |
| 外形寸法(W × H × D) | 35.0 × 9.5 × 30.0mm |
機能ブロック図
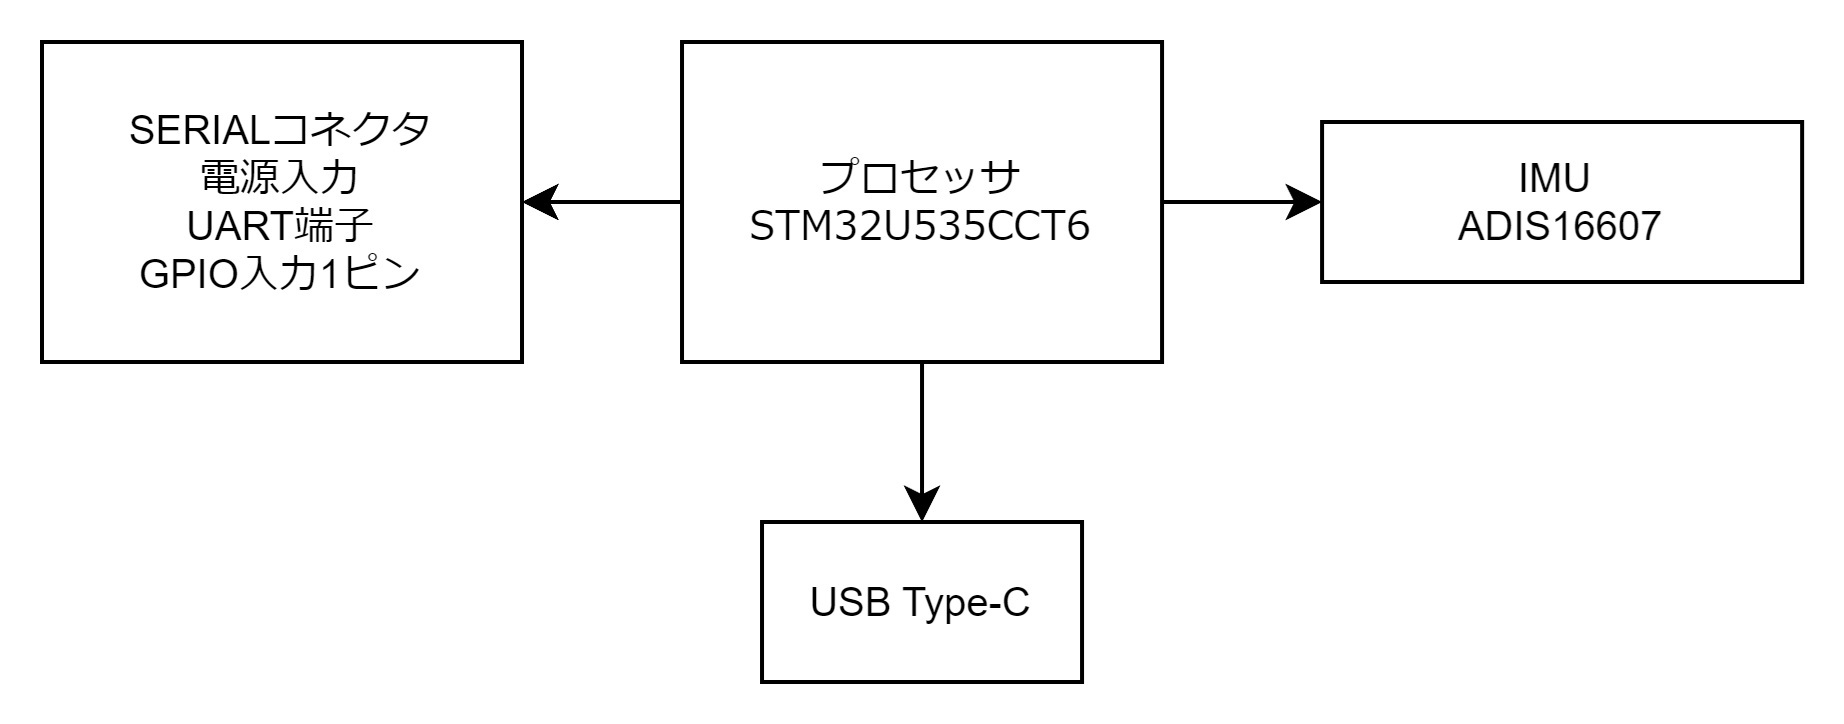
画像をクリックすると拡大表示します。
外形図
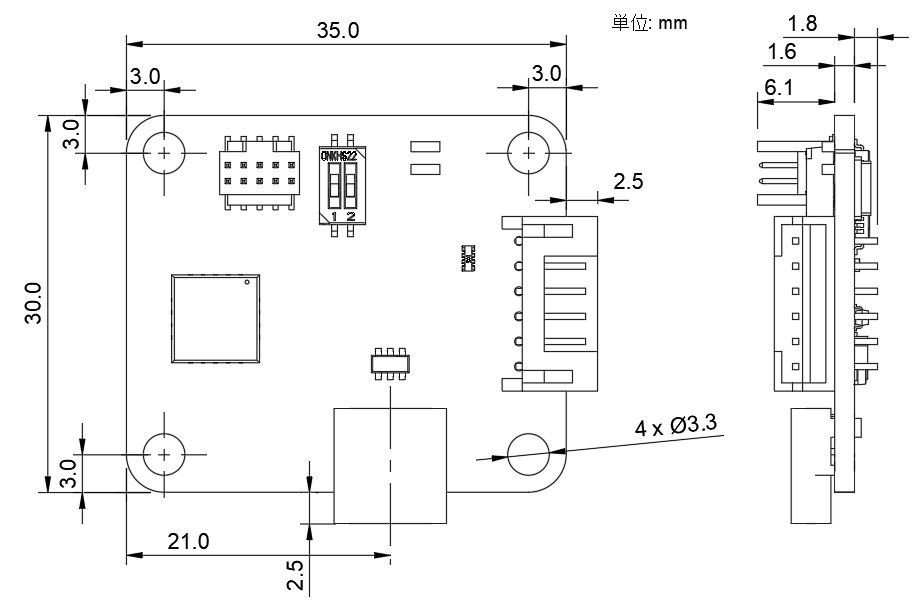
画像をクリックすると拡大表示します。
マニュアル・ソースコード
マニュアルとソースコードは、GitHubのTR-IMU2-manualをご参照ください。
- ROS2用ドライバ・サンプル
- Windows用C#サンプル
- Pythonサンプル
価格・ご購入方法
38,500円(税込)/35,000円(税別)
WebShopからご購入いただけます。お見積りや請求書払いなどのご相談は、お問い合わせ窓口をご利用ください。
開発のご相談
受託開発によるカスタム対応が可能です。TR-IMU16607を使用したロボット開発や、ご用途に合わせたカスタマイズについて、お気軽にご相談ください。
ロボット開発・製品導入に関するご相談を承っております
構想段階からのご相談やお見積りのご依頼もお気軽にお問い合わせください