01
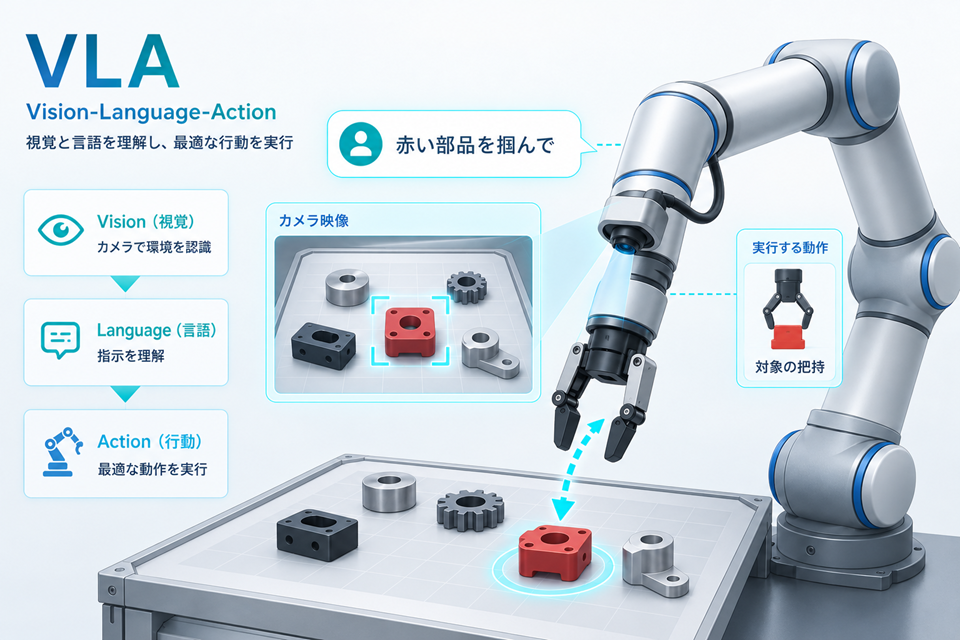
VLA・模倣学習
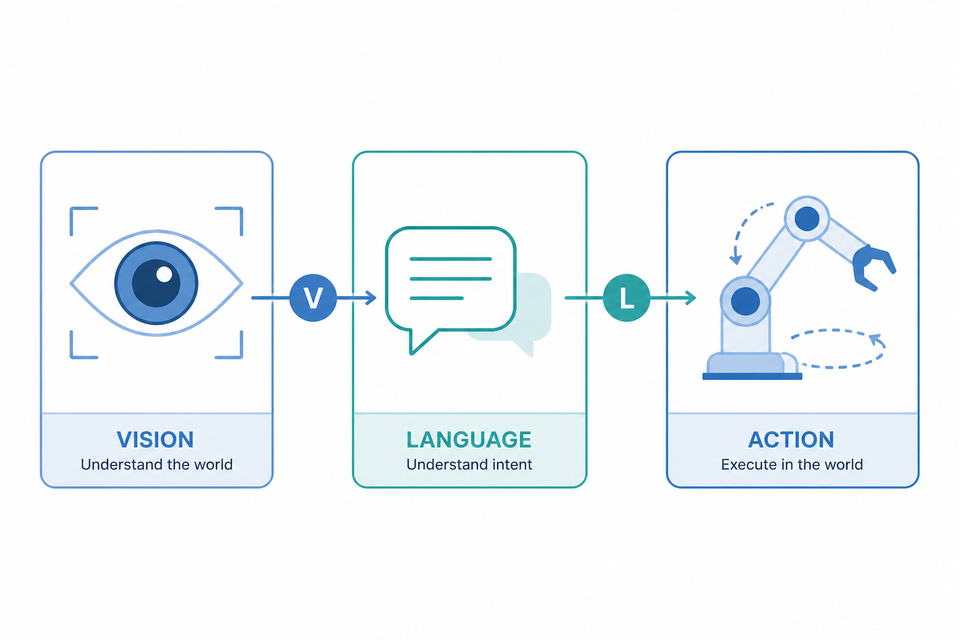
映像と言語指示から、アームや移動ロボットの動作を生成。π0、NVIDIA Isaac GR00T、ACTを活用します。
PHYSICAL AI × ROBOTICS DEVELOPMENT
VLA・ACT・LLM・物体検出などのAI技術と、機械・電気・マイコン・ソフトウェア・ROS 2の開発力を組み合わせ、フィジカルAIを活用したロボットを構想から実機までワンストップで形にします。
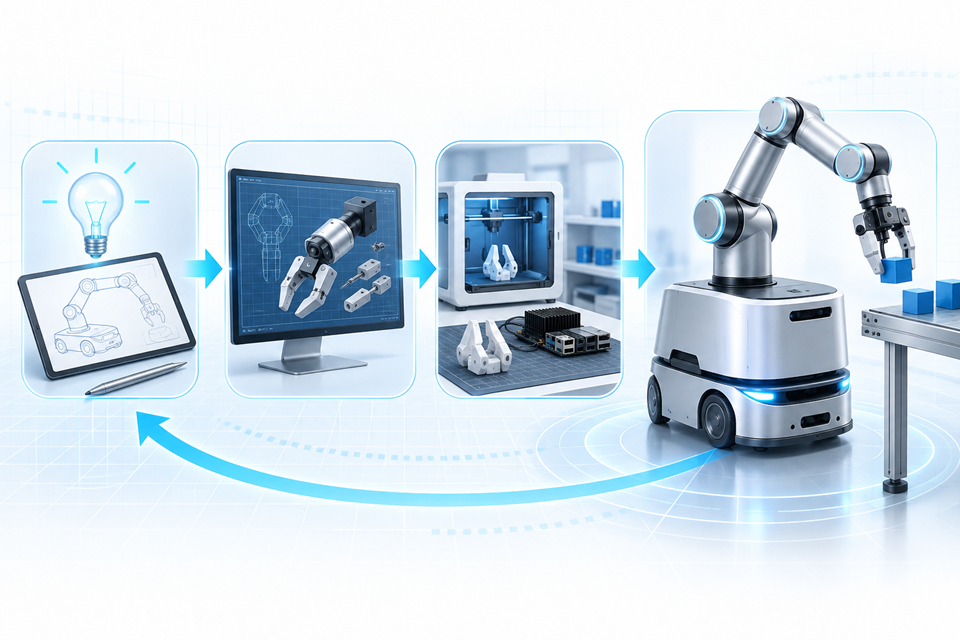 構想から実機まで、一貫して開発
PHYSICAL AI
AIモデルの検証だけでなく、センサ入力、動作生成、ロボット制御までを一つのシステムとして実装します。
01
映像と言語指示から、アームや移動ロボットの動作を生成。π0、NVIDIA Isaac GR00T、ACTを活用します。
02
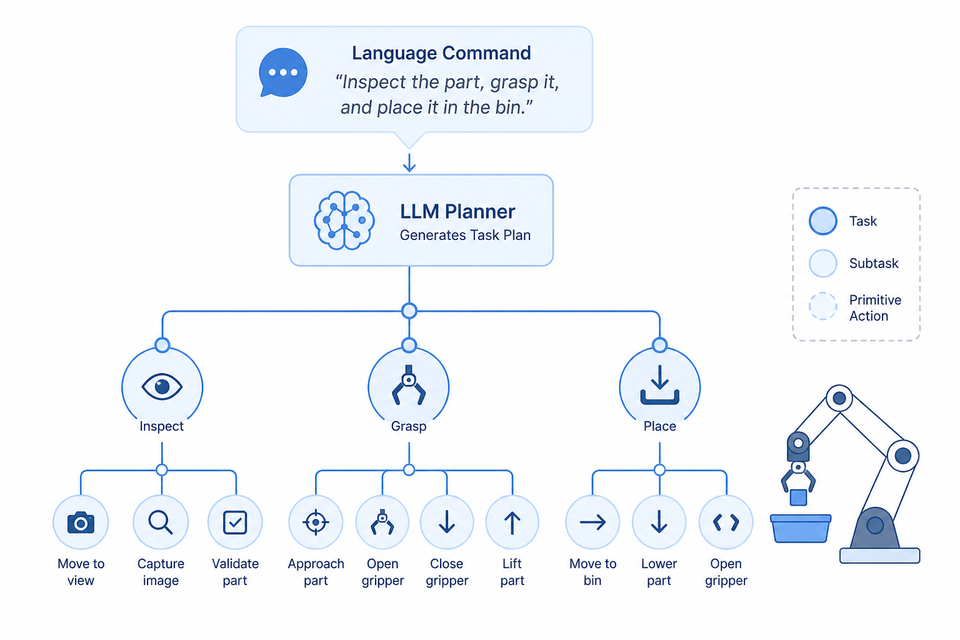
自然言語の指示を作業手順へ分解し、ロボットの状態に応じた上位判断と制御指令につなげます。
03
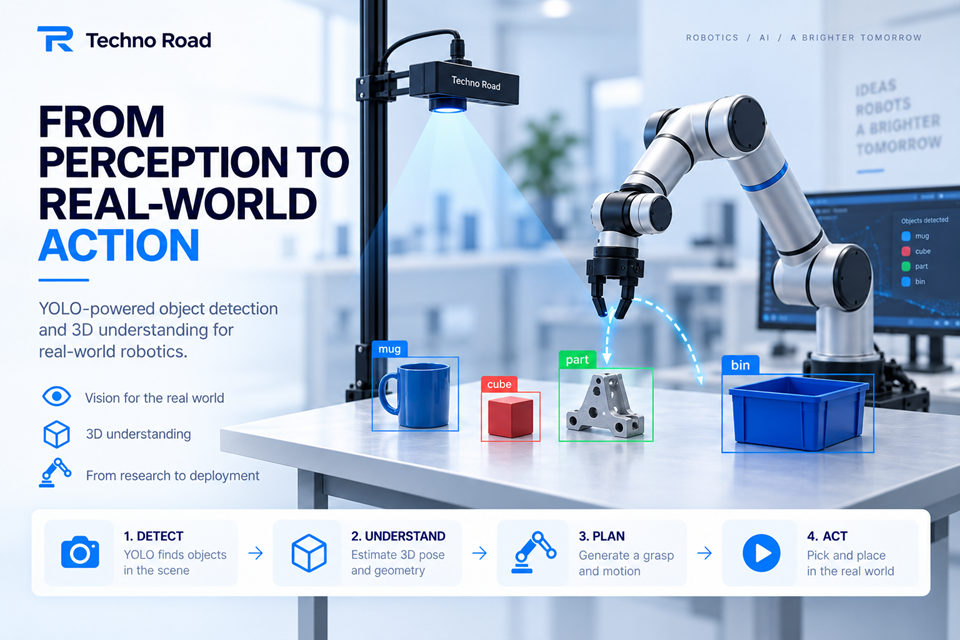
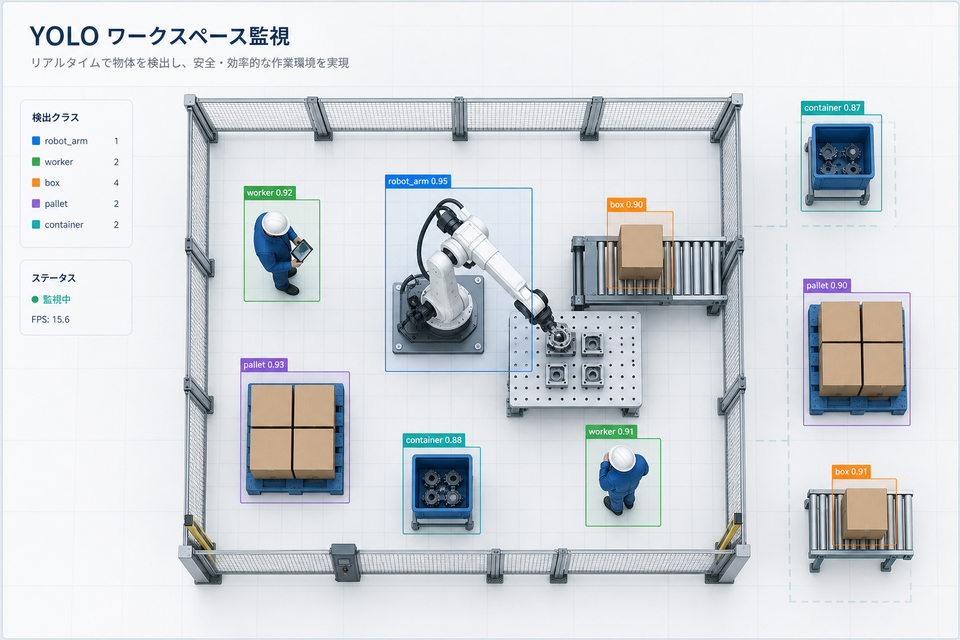
YOLOやOpenCVを組み合わせ、把持対象、障害物、作業エリアを認識し、実機の動作へ反映します。
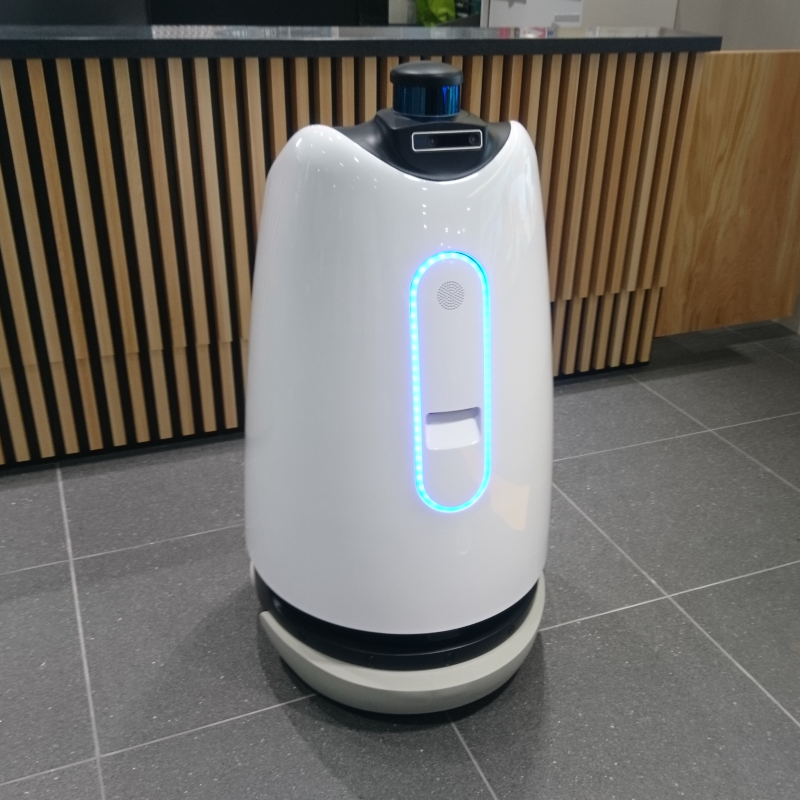
自律移動ロボットの実運用まで対応
ROS 2 / SLAM / AUTONOMOUS NAVIGATION
SLAMによる地図生成と自己位置推定、経路計画、障害物回避、センサ統合を組み合わせ、現場で自律走行できるロボットを開発します。
ONE-STOP DEVELOPMENT
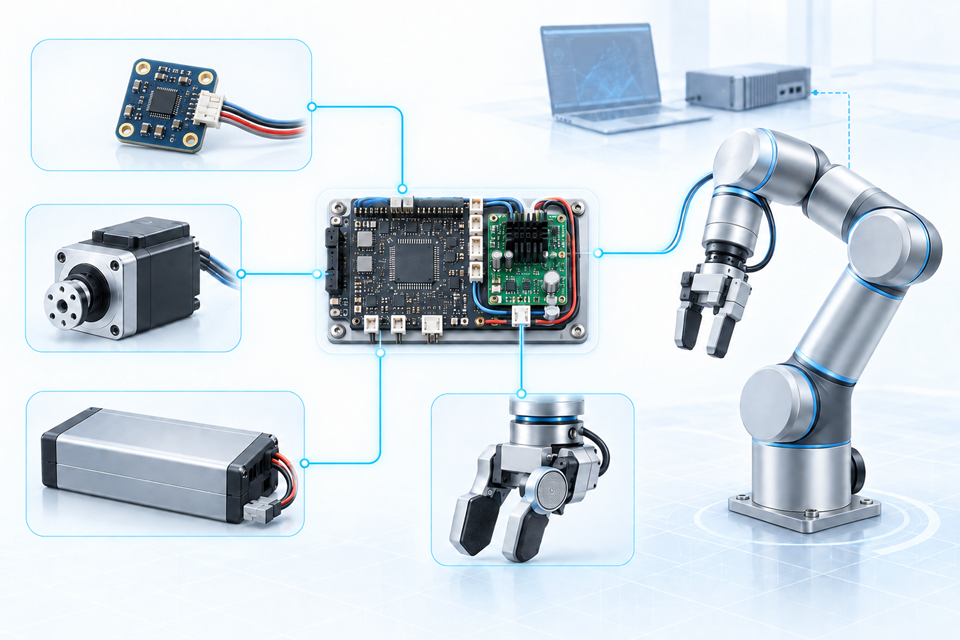
AIだけでは終わらせません。機械設計や3Dプリンタによる部品製作から、電源、モータ、センサ、制御基板、組込みソフトウェア、上位アプリまでまとめて対応し、動く実機までつくります。
SERVICES & TECHNOLOGY
NEWS
|
ロボット開発・製品導入に関するご相談を承っております
構想段階からのご相談やお見積りのご依頼もお気軽にお問い合わせください