フィジカルAIを活用したロボット開発
フィジカルAIは、画像や言語の理解を実機の動作につなぐ技術です。テクノロードでは、VLA、ACT、LLM、物体検出(YOLO等)を活用したロボット開発に対応します。
機械・電気・マイコンのノウハウも活かし、構想から試作、AIの実装まで一貫して進めます。
1.フィジカルAIとは
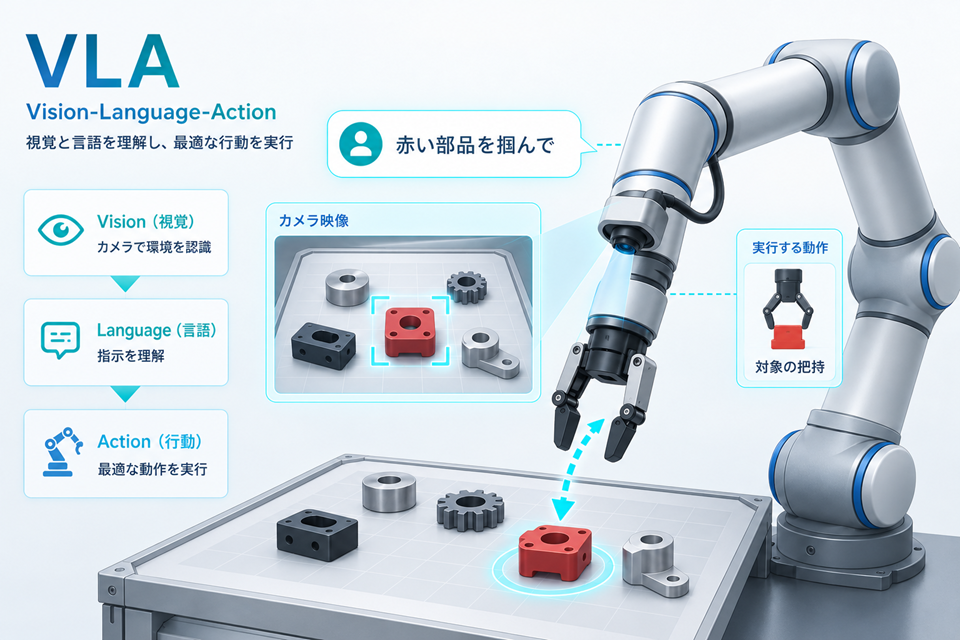
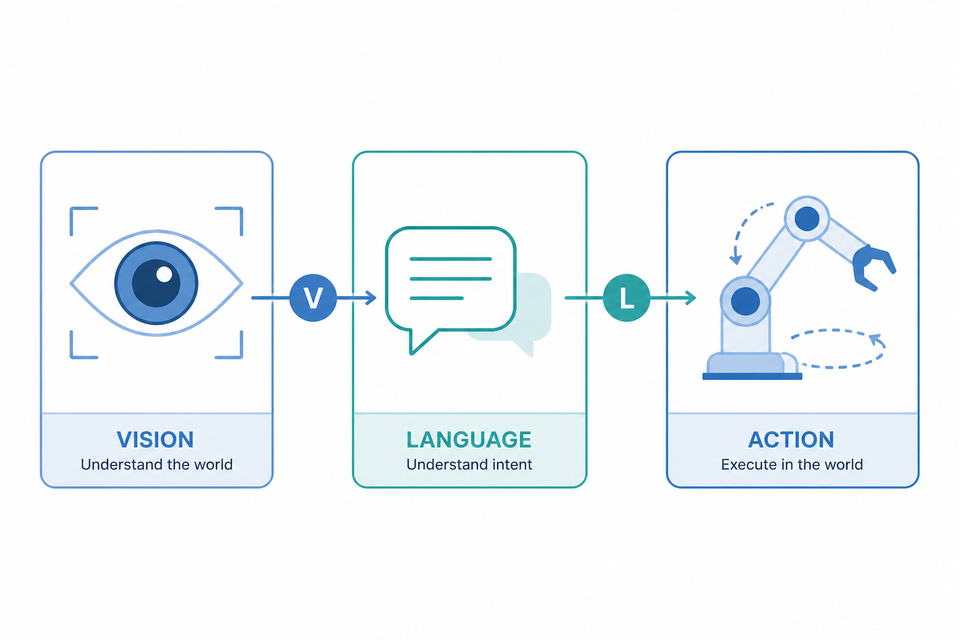
フィジカルAIとは、カメラやセンサーで現実世界を認識し、言語による指示を理解して、ロボットなどを通じて実際に行動するAI技術です。
2.対応技術
VLA(π0 / PI、NVIDIA Isaac GR00T)、模倣学習(ACT)
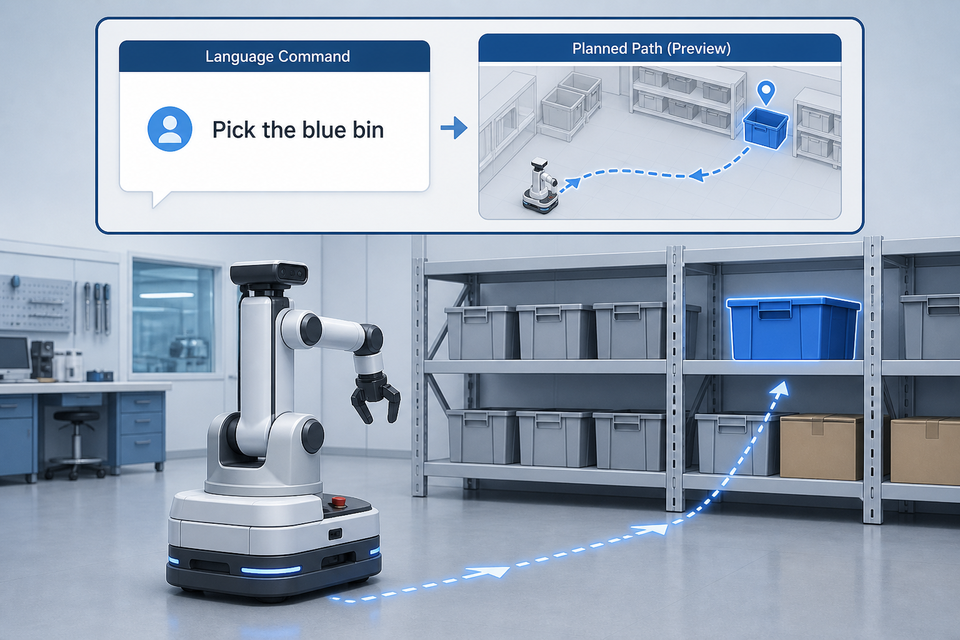
カメラ映像と言語指示から、アームや移動ロボットの動作を生成します。π0(PI)、NVIDIA Isaac GR00T、ACTを用いた実装実績があります。
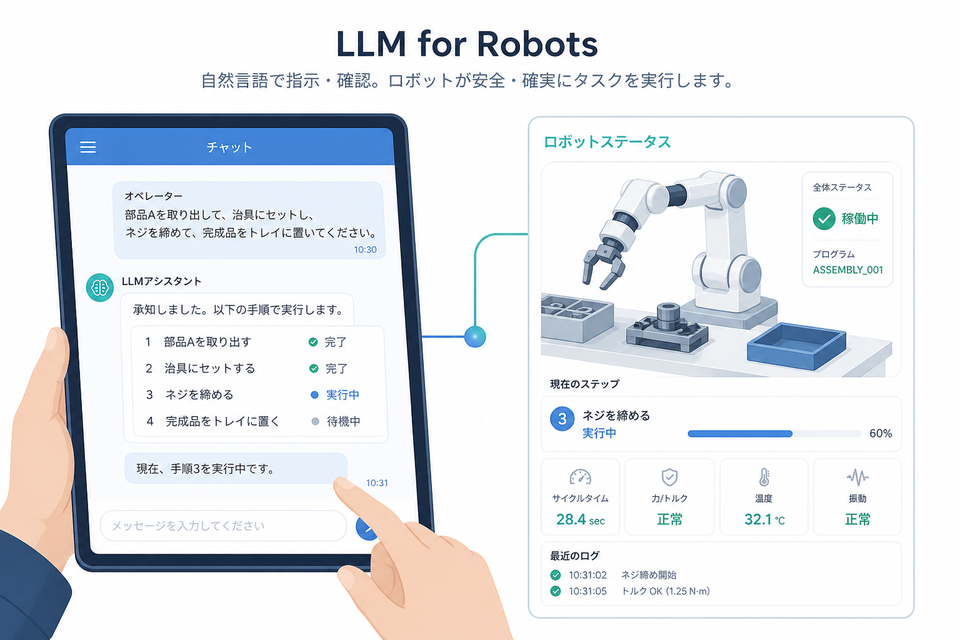
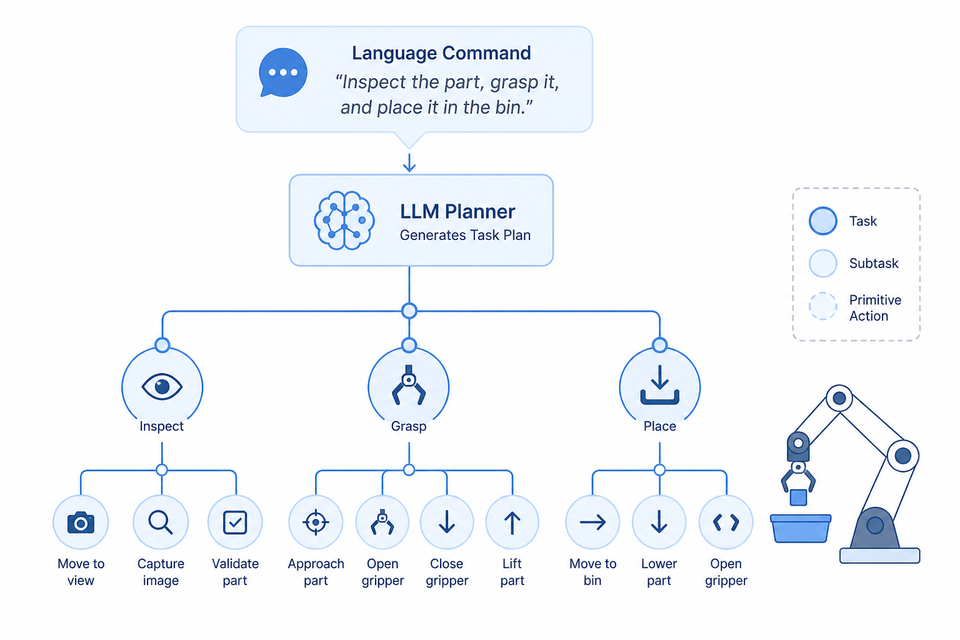
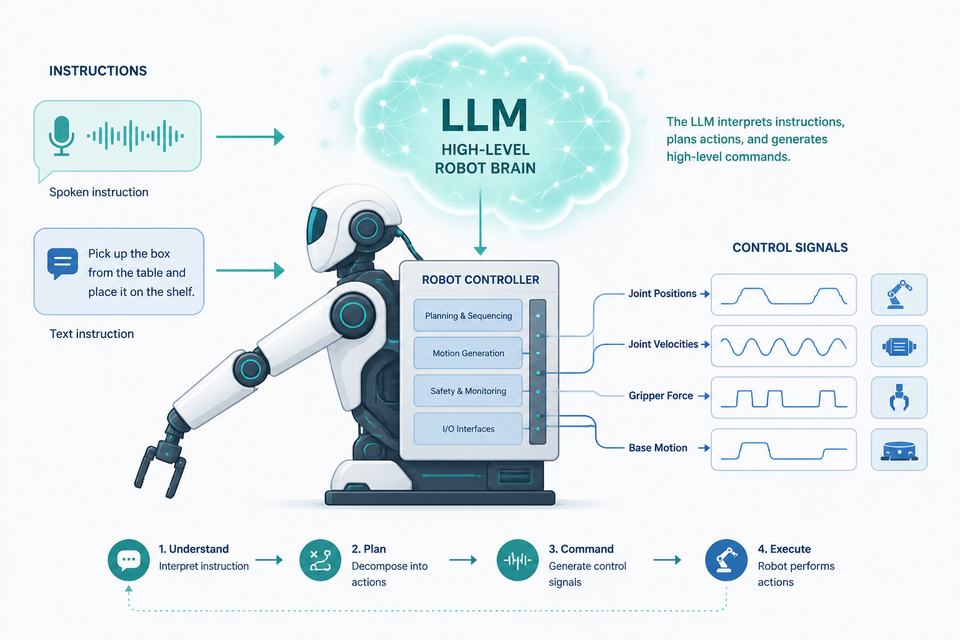
LLM
作業手順の解釈や状態に応じた指示など、言語モデルをロボットの上位判断に組み込みます。
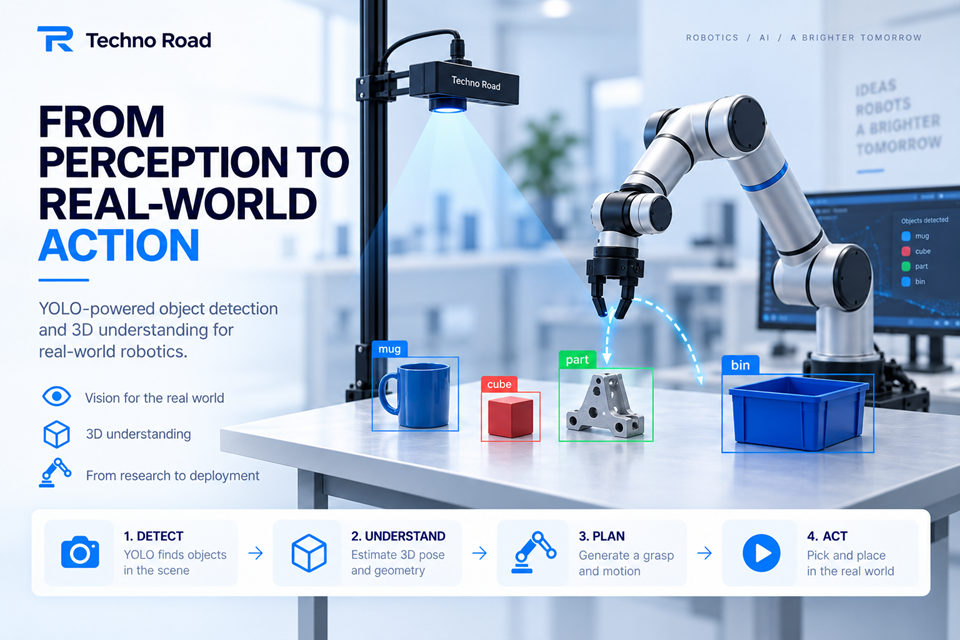
物体検出
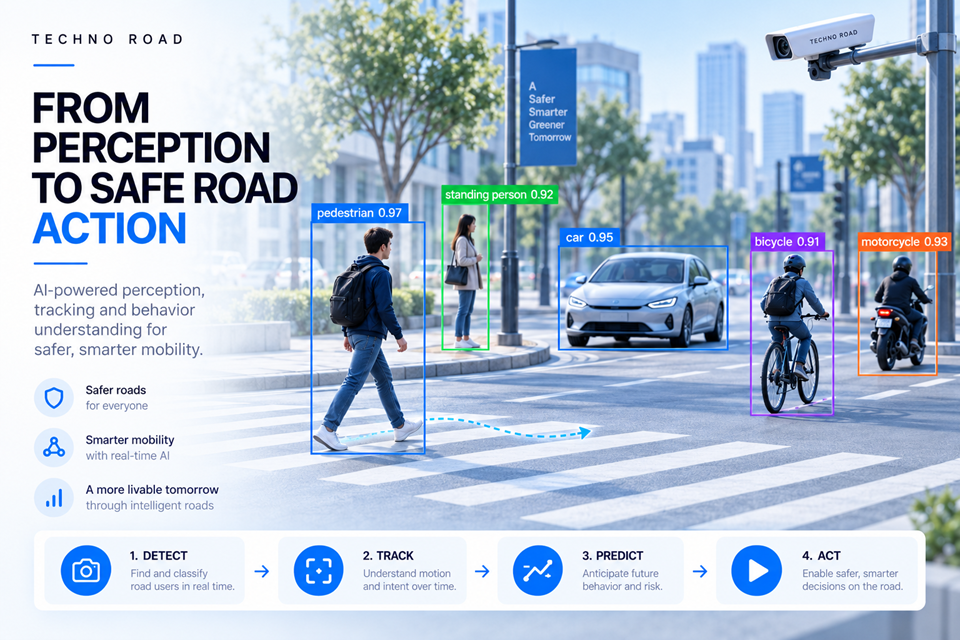
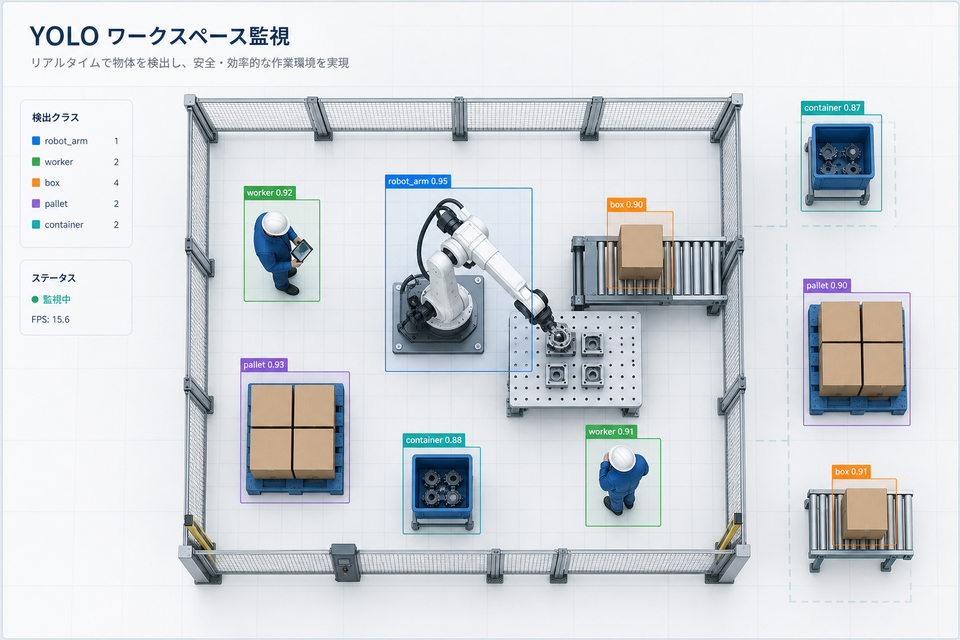
YOLO等とOpenCVを組み合わせ、把持対象や作業エリアを認識します。
3.AIだけではない、実機を形にする総合開発力
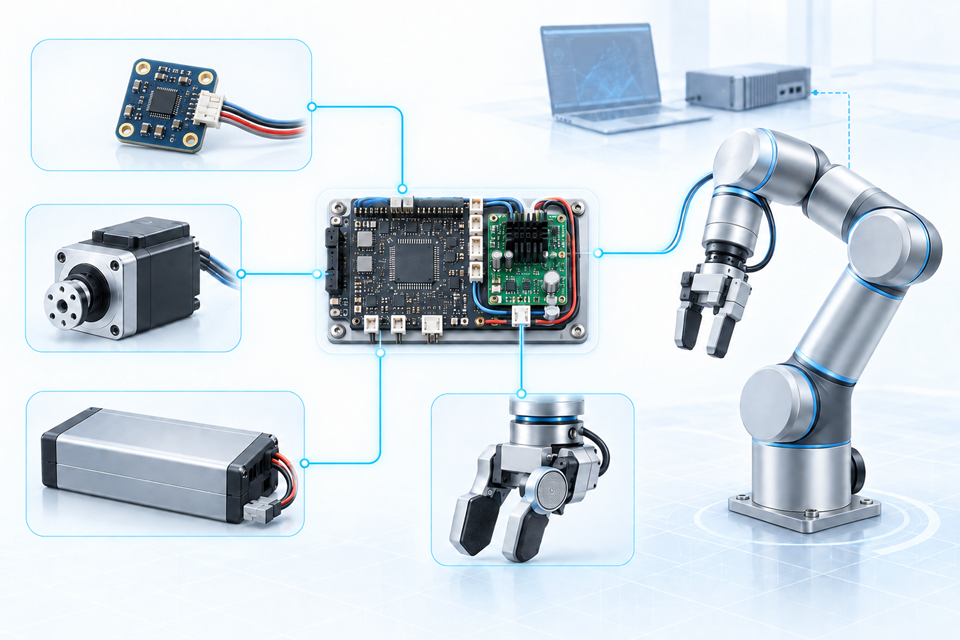
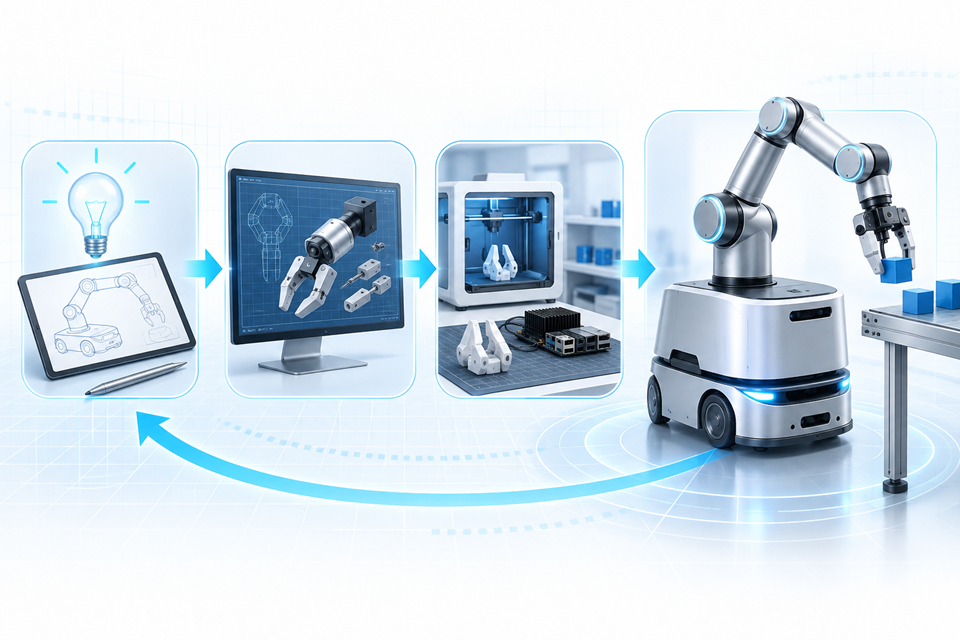
AIを動くロボットにするには、機構・電源・モータ・センサ・マイコンを一つのシステムとしてまとめる必要があります。用途に合わせた試作機から開発できます。
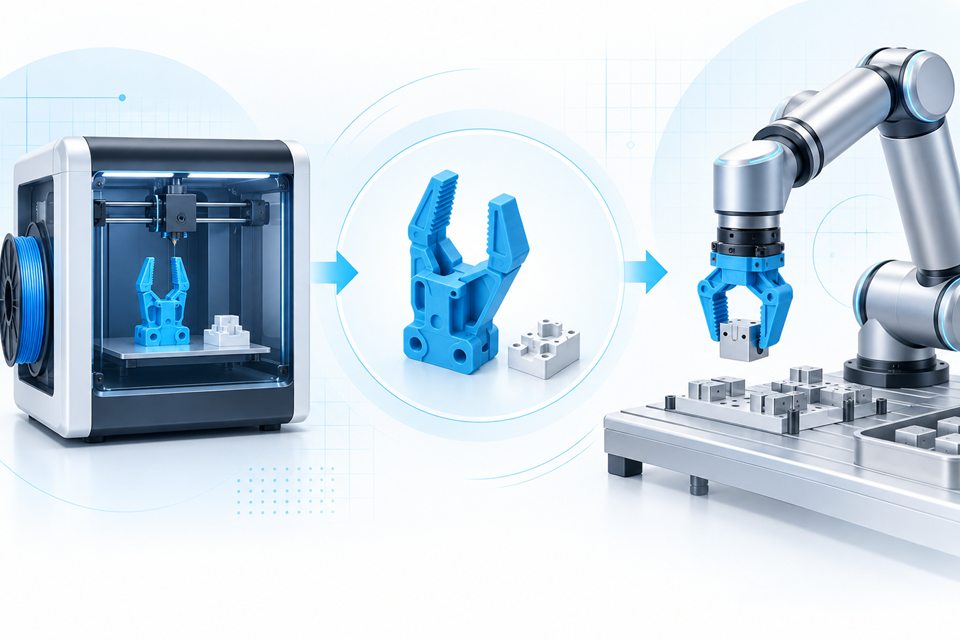
- 機械:機構・筐体・治具の設計、3Dプリンタによる部品製作
- 電気:電源・モータドライバ・センサ・安全回路の設計
- マイコン:センサ入力、モータ制御、上位PC・ROSとの通信
- AI・ソフトウェア:認識・推論・動作生成からロボット制御まで
既製品と専用設計を組み合わせ、評価と改善を素早く回します。ロボットの形が決まっていない段階からご相談いただけます。
4.実機までのつなぎ込み
機構・電気・マイコンを含む実機構成から、推論環境、ROS / ROS 2、安全停止、実機検証まで一連で対応します。
- 実機センサからモデル入力への変換
- 推論結果をアーム・移動ロボットの指令へ変換
- Isaac Sim、MuJoCo等による事前検証
- 試作機の設計・製作とAIの搭載
シミュレーション上での強化学習については、IsaacLabで始める強化学習でも紹介しています。
5.ご相談いただける範囲
- アイデア・要求仕様からの構想検討、試作機の開発
- 機構・電気・マイコン・ソフトウェアを組み合わせたロボット試作
- 既存のアーム・移動ロボットへの VLA / ACT の搭載
- 教示データの取得、学習、物体検出と把持・移動の統合
- LLM を使った作業指示・監視の組み込み
- シミュレーション、評価、技術検証
「ロボット化できるか確かめたい」といった初期段階から、試作方法をご提案します。
ロボット開発・製品導入に関するご相談を承っております
構想段階からのご相談やお見積りのご依頼もお気軽にお問い合わせください